Radio Online
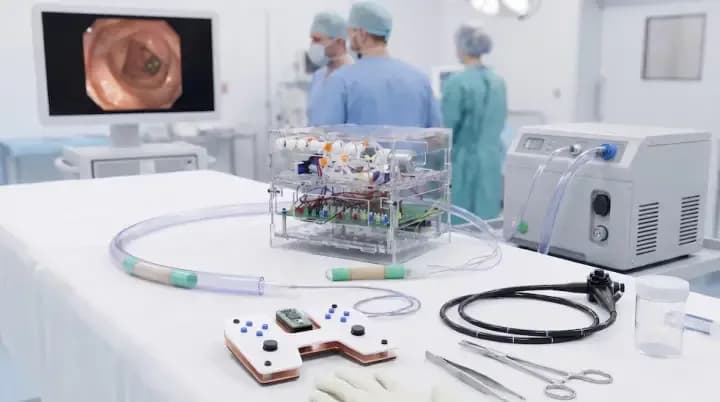
El prototipo desarrollado por el MIT y el Centro Médico UT Southwestern recorrió dos metros en pruebas con cerdos y realizó imágenes, biopsias y aplicación localizada de líquidos sin lesiones visibles.
El prototipo desarrollado por el MIT y el Centro Médico UT Southwestern recorrió dos metros en pruebas con cerdos y realizó imágenes, biopsias y aplicación localizada de líquidos sin lesiones visibles.
Un robot blando inspirado en el movimiento de las serpientes logró avanzar unos 2 metros por el intestino delgado de cerdos, tomar biopsias, capturar imágenes y administrar líquidos sin daños visibles en el tejido. El prototipo, desarrollado por investigadores del Instituto Tecnológico de Massachusetts (MIT) y el Centro Médico UT Southwestern, busca facilitar el acceso a una zona del aparato digestivo que hoy resulta compleja de examinar y tratar.
El dispositivo, denominado BIOSENTER, fue presentado recientemente en la revista científica Science Robotics. Sus creadores consideran que, tras nuevas etapas de desarrollo y pruebas de seguridad, podría utilizarse para atender casos de sangrado gastrointestinal, enfermedad inflamatoria intestinal, obstrucciones, lesiones y tumores ubicados en el intestino delgado.
Este órgano mide cerca de 6 metros, tiene un diámetro aproximado de 2,5 centímetros y se encuentra plegado en una zona profunda del abdomen. Esa combinación dificulta que los médicos alcancen áreas donde pueden aparecer hemorragias, pólipos u otras alteraciones que requieren diagnóstico o intervención.
En la actualidad, una de las principales alternativas para examinar el intestino delgado es la enteroscopia de doble balón. El método consiste en avanzar un tubo flexible mientras un profesional infla y desinfla dos balones de manera alternada para impulsar el instrumento por el tracto intestinal.
Aunque el sistema permite llegar a zonas inaccesibles para otros endoscopios, su manejo demanda capacitación especializada y las intervenciones pueden extenderse durante varias horas. Según Binbin Ying, profesor asistente de Ingeniería Biomédica y Medicina Interna en UT Southwestern y coautor principal del estudio, son pocos los gastroenterólogos preparados para realizar este procedimiento.
La nueva plataforma pretende reducir parte de esa complejidad mediante un movimiento automatizable y una estructura capaz de adaptarse a curvas estrechas. "Nuestro objetivo a largo plazo es desarrollar herramientas robóticas que ayuden a los médicos a examinar el intestino delgado de manera más segura y eficiente", señaló Ying en un comunicado de UT Southwestern.
Un sistema de aire reproduce el avance alternado de una serpiente
El robot tiene forma de cilindro hueco y mide algo más de 9 centímetros. Su cuerpo incorpora cuatro cámaras inflables reforzadas con fibras de Kevlar. Al regular la entrada de aire en cada una de ellas, los operadores pueden alargarlo o doblarlo hacia distintos lados, una mecánica similar a la contracción alternada de los músculos de una serpiente.
Un controlador externo permite dirigir el equipo con una palanca de mando. El dispositivo permanece conectado al exterior mediante un cable, por el que circulan las señales de control y los elementos necesarios para su funcionamiento. En el futuro, podría ingresar al organismo por la boca o por el recto, según la región intestinal que deba evaluarse.
El diseño también incorpora dos zonas expansibles, una en la cabeza y otra en la cola. Estas partes se inflan por turnos para sujetar el robot a la mucosa intestinal y empujarlo hacia adelante. El mecanismo busca evitar la distensión excesiva de un tejido considerado delicado.